面向认知赋能的人机协作:进展、挑战和展望

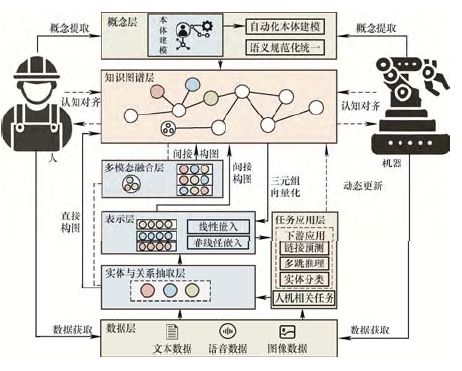
摘要:在工业4.0向工业5.0的发展过程中,以人为本逐渐成为智能制造领域关注的焦点之一。当前的人机协作不仅强调要聚焦于技术的进步与效率的提升,更强调将人类的高阶认知思维与机器的计算能力相结合,实现认知赋能。基于此,梳理人机协作中认知赋能在交互感知、任务规划与执行、技能学习等关键领域的现有研究,揭示了多模态信息整合、任务推理、动态决策与技能知识表征的挑战。进一步,提出通过应用知识图谱构建的相关技术来支持人与其机器认知对齐的方法,以及通过应用知识图谱推理的相关技术来支持复杂环境下人机协作的任务优化和动态决策。在分析现有人机协作认知赋能研究局限性的基础上,展望未来智能制造环境下的深度认知协同的发展方向。
大尺度复杂构件群体机器人协同并行制造系统集成的关键技术

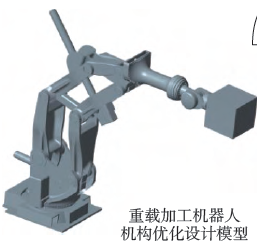
摘要:以航空、航天、航海及轨道交通等领域大尺度复杂构件的高效、高质量加工需求为导向,探究基于群体机器人集群化并行制造系统的大构件多移动机器人协同制造系统的关键技术。围绕典型大尺度构件的加工工艺需求,基于移动测量机器人、移动加工机器人和移动装配机器人等多种类、多形式移动机器人的设计和研制,提出基于多移动机器人协同并行制造方案、大构件机器人化加工机器人本体设计方案、多模态协作机器人感知与测量方案、多机器人协同的加工机器人本体控制器及群体加工机器人系统控制方案。阐述多群体机器人移动加工的机器人控制策略与方案,针对加工机器人群体协同并行加工方法、大构件测量与群体机器人协同控制等关键技术,不但从本体研发、控制器等方面探究了国产工业机器人性能提升与优化的方法,也力图为后续航空航天等领域的大构件加工拓展工作思路。

构建具身智能新范式:人形机器人技术现状及发展趋势综述

摘要:当前人形机器人技术正在加速演进,已成为全球科技创新与产业升级的新高地。在“人本智造”理念下,人形机器人作为具身智能的重要代表,具有广阔的发展前景。针对人形机器人技术多学科交叉、体系复杂与高度集成的特点,结合该领域的最新研究成果与发展动态,综述人形机器人的技术现状及发展趋势。首先,介绍人形机器人的定义与发展历程,从技术水平、产业格局、政策支持等方面描述国内外现状,对比总结典型技术发展特征与产品特色。重点剖析了核心零部件、环境感知与场景理解、步态控制与灵巧操作、具身智能与大模型、人机共融与交互、操作系统与工具链等关键核心技术,讨论其实现途径与当前研究进展。进而,介绍人形机器人在特殊服役环境、智能制造、家庭及社会服务等领域的典型应用,并探讨其在新兴应用领域的拓展潜力。进一步,围绕技术瓶颈和应用难题,分析当前人形机器人发展面临的主要挑战。最后,针对以人形机器人为代表的具身智能在多模态垂直大模型、高算力仿真训练平台以及安全与伦理等方面的发展趋势进行了展望。希望在总结把握人形机器人前沿技术发展动态的同时,为相关研究人士提供参考与启发,助力推动我国人形机器人技术进步与产业化发展。

游动微纳机器人的发展趋势及挑战

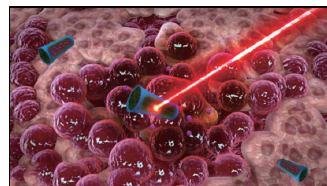
摘要:游动微纳机器人作为微执行器的重要分支,凭借尺寸小、推重比大、可控性好等特性,能够深入传统机器人无法到达的狭小空间,为生物医学、环境监测、纳米工程等领域带来变革性思路。近年来,随着材料科学、纳米技术和生物技术的不断发展,游动微纳机器人的研究取得了显著进展。然而,游动微纳机器人的研究和应用仍面临着复杂环境中的高效运动和控制、生物相容性和可降解性,以及临床应用等诸多挑战。因此,文章综述了游动微纳机器人在驱动方法、设计与制造、控制方法及应用的进展,分析了发展趋势,并提出未来的发展建议,以期为相关领域学者提供参考和借鉴,推动游动微纳机器人技术的进一步发展和应用。

金刚石表面增透技术的研究进展

摘要:金刚石因其卓越的力学、热学和光学性能,被认为是高功率激光器输出窗口和红外光学窗口等领域的理想材料,然而金刚石较高的表面反射损耗限制了其作为光学材料的应用范围。在金刚石表面镀制增透膜和构造减反射微结构是提高金刚石透过率的2 种有效方法。首先,介绍了2 种金刚石增透方法的基本原理,金刚石表面增透膜方法可以通过调整膜的成分、厚度和结构等,使金刚石表面的反射光相互干涉抵消,达到减反射的效果;减反射微结构通过在金刚石表面形成亚波长微结构,无法分辨入射光,其结构层可等效为折射率渐变的薄膜,可减少折射率突变引起的反射,实现增透。然后,重点综述了近年来金刚石表面增透膜和减反射微结构等技术的研究进展,详细阐述了单层、双层、多层增透膜及减反射微结构对金刚石实际透过率的影响规律,分析了不同增透技术的影响因素,其中增透膜的材料和结构对增透效果的影响较大,微结构的增透效果主要取决于尺寸、周期和占空比。同时,总结了增透膜和微结构的各类制备技术特点,对比了2 种增透技术的优缺点。最后,展望了金刚石表面增透膜和减反射微结构技术的应用前景和未来发展趋势。

常用固体润滑薄膜的辐照损伤研究进展

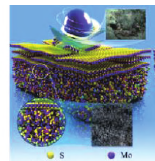
摘要:固体润滑薄膜以其优异的减摩抗磨性能、化学稳定性和高温稳定性在航空航天、核工业及机械制造等领域得到广泛应用。然而,在太空、核反应堆等极端环境中,固体润滑薄膜易受辐照损伤而导致润滑性能失效。本文首先介绍了3 类常用的固体润滑薄膜:二维层状润滑薄膜、碳基润滑薄膜和金属基润滑薄膜,并概述了它们在辐照和摩擦学方面的研究进展。然后,提出了该领域目前存在的问题,并总结了该领域未来的发展方向。最后,针对固体润滑薄膜在辐照环境下面临的挑战,从热退火处理、元素掺杂、多层复合膜结构设计、界面调控、晶粒细化5 方面展望了提高3 类常用的固体润滑薄膜抗辐照性能的措施。该综述旨在帮助研究人员了解该领域研究的重要性及紧迫性,以推动具有优异抗辐照性能的固体润滑材料在苛刻辐照领域的发展应用,从而确保其机械部件在极端环境下的可靠性和稳定性。

陶瓷增材制造技术在催化剂载体领域的研究进展

摘要:陶瓷增材制造技术通过高精度结构设计与多材料一体化成型,为催化领域提供了从载体定制到活性位点精准调控的新方法。基于陶瓷增材制造技术制备的催化剂载体具有更高的传质效率、自由成型的几何形态、优异的热稳定性,在降低成本的同时,推动了绿色能源发展。本文综述了应用于陶瓷催化剂载体的四种主要增材制造技术,包括墨水书写成型技术、立体光固化成型技术、数字光投影技术和熔融沉积技术,概述了四种常见的催化剂载体陶瓷体系,总结了陶瓷增材制造技术制备不同类型陶瓷催化剂载体的研究现状,着重讨论了在汽车尾气处理、脱硝处理、化学合成、固体氧化物燃料电池、太阳能热化学循环反应等不同应用场景下催化剂载体的研究进展,最后,对陶瓷增材制造催化剂载体所面临的关键挑战与未来发展方向进行了展望。未来研究应重点围绕新型多功能陶瓷材料体系开发、高精度与多尺度结构协同设计、活性位点与传质行为的耦合调控以及绿色低能耗成型与后处理工艺展开,以推动陶瓷增材制造催化剂载体在能源转化与环境催化等领域的规模化应用。

面向大型钢结构的机器人智能焊接方法研究

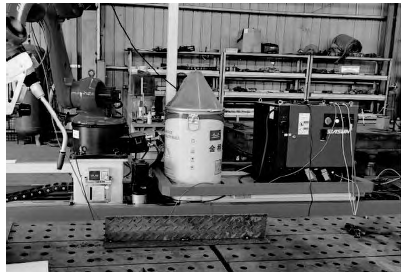
摘要:本研究针对大型钢结构制造中焊缝形状复杂、人工识别效率低、焊接路径优化困难等问题,提出了一种基于激光雷达点云的智能焊接方法。该方法通过激光雷达获取三维点云数据,结合随机样本一致性算法进行点云分割和焊缝特征提取,并利用改进的遗传算法优化焊接轨迹。实验结果表明,该方法在焊缝识别准确性和路径优化效果方面具有显著优势,为大型钢结构的智能焊接提供了一种有效的解决方案。

低温冷风微量润滑加工机理和应用研究进展

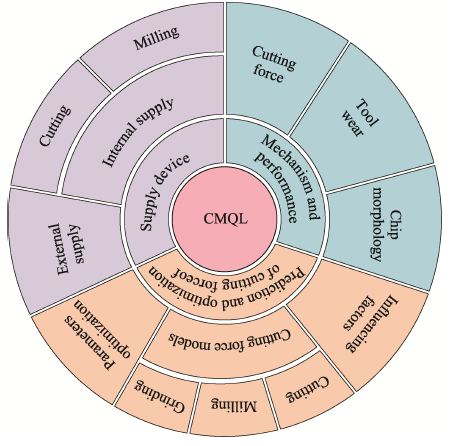
摘要:低温冷却和微量润滑是解决传统浇注式润滑中大量使用切削液问题的有效方法,然而,低温冷却和微量润滑有着各自应用的局限性。虽然低温冷风微量润滑是解决以上技术问题的有效方案,但低温冷风微量润滑参数和切削用量与加工性能之间的量化映射关系尚不清晰,限制了低温冷风微量润滑在工业中的推广应用。基于此,针对低温冷风微量润滑的供给系统、加工性能、机理和模型进行了系统分析与综合评价。首先,从作用形式与机理方面分析了低温冷风微量润滑在加工过程中的典型供给方式。其次,从提高换热效率和改善润滑油膜的理化性质方面揭示了低温冷风微量润滑的冷却润滑机理对切削力、刀具磨损和切屑变形等加工性能的影响。进一步地,综述了低温冷风微量润滑在机械加工中对降低切削力、抑制刀具磨损和减小切屑变形的性能作用规律。结果表明:在润滑介质供应流量为50 mL/h、低温空气压力为0.7 MPa 的低温冷风微量润滑条件下磨削Ti-6Al-4V,与单一低温冷却条件相比,法向磨削力降低39%,切向磨削力降低40.9%。最后,分析了润滑条件和加工用量对切削力影响的变化规律,在平衡加工质量、加工效率和经济性的条件下得到了相对优选的磨削Ti-6Al-4V 加工用量和射流供给参数。针对当前低温冷风微量润滑技术面临的挑战,提出了未来发展方向,旨在为工业应用提供理论指导和技术支持。

金属切削液技术的研究进展及发展现状

摘要:近年来,随着新能源汽车、航空航天、高端装备制造等行业的快速发展和人工智能、大数据等技术的融合应用,工业母机将向更高程度的高端化、智能化和绿色化迈进。切削液是金属切削过程中实现高效、精密及低成本的必要条件,而随着机械制造业的快速发展,传统切削液的低使役性能与核心零部件高质量制造需求间的矛盾日益凸显;另一方面,切削液的绿色应用和安全处置也已成为制约行业绿色化发展的绊脚石。因此,解决传统切削液的系列问题是整个机械制造业和环保领域面临的重大研究课题。本文以传统切削液存在的局限性为切入点,从环保、经济和功能型3 个维度对现阶段切削液的研究进行整理,综述了相关润滑冷却机理、工艺效果和参数优化的最新研究进展,分析了不同切削液的优劣势及其在发展过程中存在的问题。最终从工业实际应用角度出发,对金属切削液进行了展望,为实现我国切削液技术向功能化和绿色化的国产替代提供了理论思路和研究方向。