电弧熔丝增材制造控形技术研究现状与展望

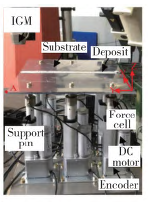
摘要: 金属增材制造是制造强国战略下推动我国高端装备制造业转型升级的重点发展方向。电弧增材制造以其高沉积效率、低成本、可进行复杂结构直接成形等优势受到了广泛的关注。但增材过程中涉及的物理过程复杂,成形质量与精度面临很大挑战。针对电弧增材制造技术短流程、长周期的制造特征,讨论如何从热源上降低成形偏差、从过程上降低制造误差、从结果上改善成形精度,介绍了一系列创新的热源调制、过程控制与结果优化的方法策略,总结了现有技术存在的问题与面临的挑战,为如何进一步提升电弧增材过程的成形控制效果提出了几点思考。

蜂窝芯构件表面形状精度测量技术综述

摘要:蜂窝夹层结构是由具有特定几何形状的蜂窝芯与上下蒙皮粘接制备而成,蜂窝芯的表面形状精度也决定了整个夹层结构的强度和性能。蜂窝芯加工表面形状精度的测量和评价是保证加工精度的重要基础,但目前仍缺少理想的测量和评价手段。蜂窝芯是一种非连续薄壁结构,其表面形状精度的测量采用接触式方法时,难以在薄壁上定位;非接触式测量时,其壁厚的尺度导致常规测量方法难以满足精度要求。针对蜂窝芯表面形状精度评价技术的研究需求,对现有的接触式和非接触式蜂窝芯表面形状测量技术的研究现状进行综述,详细介绍各个方法的测量原理、关键技术及目前的进展。预测未来蜂窝芯表面形状测量技术的发展趋势。

基于3D视觉的切割机器人路径规划研究

摘要:为提高机器人在切割工件时的精确度,对3D 视觉切割机器人进行了路径规划研究。根据3D 相机视场固定的特点,采用一种求解手眼关系矩阵的多点标定法对摄像机进行标定。将3D 相机采样得到的点云数据转化为机器人坐标系下的点云数据。针对点云数据处理,提出阈值自适应采样法,使用三次多项式对预切割空间曲线进行拟合。采用一种姿态估计算法,通过对切割微切平面进行拟合,完成切割机器人作业空间前进矢量和进给矢量的计算,将规划结果应用于机器人切割作业。实验结果表明,该系统误差在0.24 mm 以内,切割轨迹线形良好,可满足切割机器人系统的要求。

高纯净真空悬浮熔铸装备技术进展

摘要:高纯净真空悬浮熔铸技术通过电磁感应力实现金属熔体的非接触悬浮,在真空环境下完成加热、熔炼与成形过程,可从根本上避免坩埚材料对熔体的杂质污染,显著提高所制备金属材料的纯净度。本文系统介绍了真空悬浮熔铸技术的基本原理、工艺特点及主要装备结构,梳理了国内外技术发展现状与关键瓶颈,分析了大容量熔炼中电源匹配、坩埚冷却及悬浮稳定性等核心难题。结合当前研究进展,重点探讨了装备在数字化仿真、AI优化与多坩埚协同熔炼等方面的创新应用,阐述了其在高纯金属及新材料制备中的优势与潜力。展望未来,悬浮熔铸装备将向智能化、精密化、绿色化和多功能方向发展,通过引入数字孪生与物理信息神经网络等技术,实现熔炼过程的精准控制与能效优化,为高端金属材料的自主制备与高性能应用提供重要支撑。

机器人热控技术研究现状综述

摘要:现今,采用机器人代替人类完成各种危险的任务已经成为一种趋势。然而,机器人在高温环境下的应用受到热控技术发展的严重制约。本文首先介绍了机器人内部热敏感器件及相应的温控研究工作,进而对近年来机器人热控技术的发展现状进行了综述与分析,最后对高温环境下机器人热防护的关键问题和技术应用分别进行了探讨与展望。

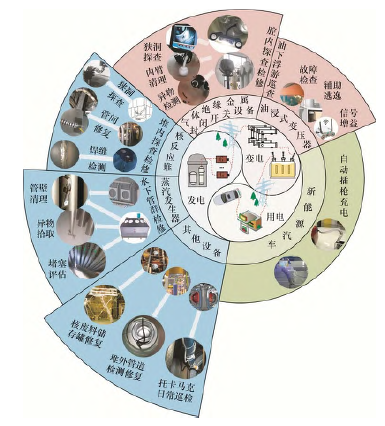
线驱柔性机械臂在电力行业应用现状与关键技术综述

摘要:线驱柔性机械臂作为电力机器人的一种作业工具,在电力行业关键设备运维检修领域发挥了重要作用。总结了线驱柔性机械臂在变电和以核电为主的发电领域中的应用现状,综述了电力场景下所应用的线驱柔性机械臂的关键技术,分析了线驱柔性机械臂的结构设计、建模控制、传感检测、运动规划和人机交互的研究现状与存在的问题。最后,分别从线驱柔性机械臂在电力行业和其他工业领域关键设备运维检修的发展趋势进行总结与展望。

面向“十五五”的超精密装备:挑战与机遇

摘要:精密装备通常指加工工艺中精度达到微米级的装备,超精密装备通常需要达到微米级甚至纳米级以上。超精密装备是今天先进制造的基础,同时也是若干高技术产业的关键组成部分,如集成电路、显示、航空航天、仪器仪表、高端机床等。这些产业中超精密装备的水平对该产业的发展水平有决定性影响。超精密装备还是现代科学、技术和工程实践成果的结晶,其发展是一个不断迭代进步的历史过程,需求牵引、科技进步和工程师的关键技能(know-how)积累缺一不可。时至今日,超精密装备产业基本被发达国家的少数企业垄断。超精密装备产业比较薄弱,也是中国作为全球第一制造业大国但还不是制造强国的重要原因之一。文章分析了当前我国超精密装备产业发展的现状和存在的主要问题,以及这些问题产生的原因。面对剧烈变化的内外环境,提出了抓住机遇、迎接挑战的具体工作建议。

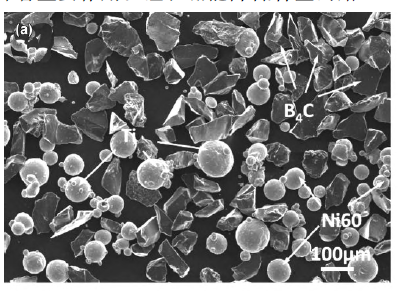
激光熔覆粉末研究综述

摘要: 激光熔覆作为一种新兴的表面涂层改性技术,在制备表面强化涂层和材料改性方面发挥着至关重要的作用。熔覆粉末材料是决定熔覆层性能的关键因素之一,已成为激光熔覆技术研究的焦点。首先介绍了激光熔覆技术的核心原理,然后详细阐述了金属粉末、陶瓷粉末和复合粉末等熔覆材料的特点及研究进展,最后对激光熔覆层粉末材料的未来发展方向进行了展望。

基于机器视觉的轴承缺陷检测研究进展

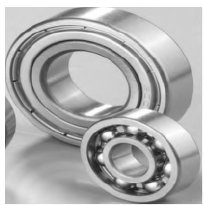
摘要:机器视觉是一种用机器替代人眼进行测量和检测的技术,这种技术应用于缺陷检测具有效率高、速度快、成本低等优点,许多学者将其应用在不同领域(农业、航空航天等),并取得了较好的成果,目前轴承领域也逐渐采用该检测方法。因此,需对应用于不同轴承缺陷及机器学习、深度学习下的轴承缺陷检测算法进行综述,并对其缺陷检测算法的性能进行分析归纳及对比。首先,探讨分析了轴承缺陷形成的磨损机理,并详细介绍了轴承常见磨损形式(腐蚀磨损、疲劳磨损、黏着磨损、滚道磨损等);然后,分别介绍了基于机器学习和深度学习的检测算法的区别及特点;其次,列举了机器学习的算法及深度学习的算法用于轴承缺陷检测的研究应用与分析,主要包括机器学习的人工神经网络、主成分分析、支持向量机等,及深度学习的单阶段和双阶段目标检测算法的应用;最后,为了促进深度学习算法用于轴承缺陷的诊断,针对具体问题提出了轴承缺陷检测的挑战和未来研究方向并给出了详细的建议,对机器视觉在轴承缺陷检测中的研究现状提出了总结与展望。

具身智能驱动的智能制造应用发展研究

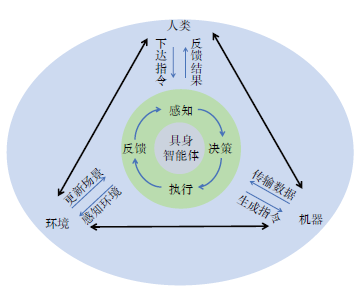
摘要:本文旨在探讨具身智能技术在智能制造领域的应用与发展,为具身智能在智能制造领域的落地应用提供理论支持与实践指导,促进制造业高质量发展与转型升级。按照基于规则的自动化制造、数据驱动的数字化智能制造、具身智能赋能的智能制造的三阶段划分,系统回顾了智能制造的技术演进过程;从交互模型、技术要素、技术框架3个层面出发,构建了具身智能驱动的智能制造技术体系,重点阐述了多模态制造业数据融合感知、基于大模型的具身智能制造、力控制、机器人运动规划等技术要素。具身智能对智能制造在生产制造、仓储物流、检测维护、人机协作等方面具有直接的赋能作用,但也面临多模态数据缺乏制约实际应用成效发挥、复杂制造环境增大感知理解难度、人工智能幻觉导致应用安全风险、软硬件结合问题影响智能能力提升、伦理法律缺失带来标准合规挑战等应用难点。研究建议,加强技术攻关、突破关键瓶颈,完善产业生态、推动应用落地,制定标准规范、保障生产安全,拓展应用场景、开辟市场空间,推动具身智能驱动的智能制造应用发展。