我国矿山智能机器人应用现状及发展策略 摘要:矿山智能机器人是实现智能矿山建设的重要支撑。梳理了我国矿山智能机器人相关政策、技术发展以及应用情况;总结了矿山智能机器人内涵及应具备的智能感知、精准作业、实时定位、智能管控、智能决策以及故障诊断的6个特征;从关键核心技术、数据标准、人才培养等方面分析了我国矿山智能机器人面临的问题,提出应从政策扶持、技术自主研发、人才支撑、标准制定等方面加强对企业的扶持和培养,营造良好智能机器人生态环境。 机械 2025年01月26日 0 点赞 0 评论 342 浏览
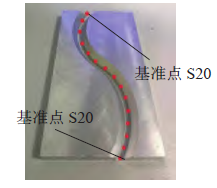
基于3D视觉的切割机器人路径规划研究 摘要:为提高机器人在切割工件时的精确度,对3D 视觉切割机器人进行了路径规划研究。根据3D 相机视场固定的特点,采用一种求解手眼关系矩阵的多点标定法对摄像机进行标定。将3D 相机采样得到的点云数据转化为机器人坐标系下的点云数据。针对点云数据处理,提出阈值自适应采样法,使用三次多项式对预切割空间曲线进行拟合。采用一种姿态估计算法,通过对切割微切平面进行拟合,完成切割机器人作业空间前进矢量和进给矢量的计算,将规划结果应用于机器人切割作业。实验结果表明,该系统误差在0.24 mm 以内,切割轨迹线形良好,可满足切割机器人系统的要求。 机械 2026年07月31日 1 点赞 0 评论 88 浏览
表面工程技术在大型水轮发电机组中的应用:进展与挑战 摘要:大型水轮发电机组是水电站的强劲心脏,是水电能源转换、保障电力系统稳定、提升电能质量的核心装备,其长效稳定运行极大依赖转轮、定/转子、推力轴承等核心部件的性能发挥。然而,水轮发电机组的复杂苛刻服役环境极易对上述部件造成严重的表面损伤,这对整个机组的安全提出了巨大挑战。表面工程技术能显著提升材料的表面综合性能、赋予特定的表面功能特性,是对水轮发电机组关键部件进行表面强化和延寿的重要途径。以水轮发电机组的关键部件表面损伤为导向,从实际需求出发系统性论述了典型表面工程技术在水电行业的应用进展和前景。重点分析了过流部件的表面防腐、定/转子部件的绝缘防晕、转子上方管路的凝露、转轮空蚀、导叶磨蚀、大型部件的缺陷修复、镜板表面研磨、轴瓦乌金修复等水轮发电机组的典型表面失效难题,并从以往的工程实践和先进科研成果2 个方向,总结了通过环氧涂料、石墨烯复合涂料、氧化铝绝缘涂料、超疏水涂料、磁控溅射涂层、物理气相沉积涂层、表面喷涂修复和表面高能改性等表面工程技术解决上述问题的进展和挑战。 机械 2026年05月18日 1 点赞 0 评论 139 浏览
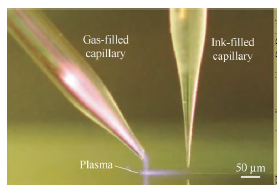
大气压冷等离子体射流表面微加工技术研究进展 摘要:随着柔性电子、微机电系统以及集成电路的快速发展,材料表面微加工需求日益迫切。现有湿法工艺及基于半导体的表面微加工技术在加工效率和环保等方面存在诸多局限。大气压冷等离子体射流表面微加工技术具有绿色环保、成本低廉、温度低、纯干法、无机械接触、活性强等优点,可以实现材料表面局域改性、图形化刻蚀以及功能薄膜沉积等,在表面微加工方面应用潜力巨大,但是对大气压冷等离子体射流表面微加工的研究进展尚缺乏系统综述。总结和分析大气压冷等离子体射流产生方式及常用电极结构形式;重点阐述大气压冷等离子体射流材料表面微加工技术的研究现状;探讨等离子体射流表面微加工技术目前还存在的主要问题,并指出其未来发展方向,以期增进对大气压冷等离子体射流表面微加工新方法和新技术的认识,提升大气压冷等离子体射流在柔性电子、微机电系统以及集成电路等先进制造领域的应用水平。 机械 2026年06月30日 1 点赞 0 评论 145 浏览
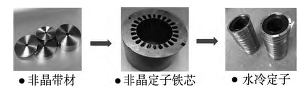
面向精密电主轴的非晶高速永磁电机设计与分析 摘要:针对高端精密高速电主轴普遍存在损耗大、效率低、转子发热严重等问题,提出采用基于非晶合金定子铁芯的高速永磁同步电机,根据非晶合金定子铁芯的磁化特性和损耗特性开展了高速永磁同步电机优化设计研究,采用有限元法建立了一款额定功率3.7kW、额定转速7000rmp、最高转速15000rmp的永磁电机物理分析模型,与相同结构参数的硅钢(35W270)电机损耗、效率等性能进行了对比分析。通过分析结果表明采用非晶合金作为高速永磁电机定子铁芯较硅钢电机额定工作点理论铁损下降76.5%;经对两款样机进行实际测试,考虑到铁芯加工及装配工艺导致铁损的恶化,实测铁损下降50.7%,效率提高1.4%,相同负载与冷却条件下定子绕组温升下降15.1K,表明了非晶铁芯在高速电主轴中应用具有明显的优势。 机械 2024年02月27日 0 点赞 0 评论 258 浏览
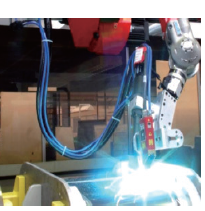
焊接机器人焊缝跟踪方法及路径规划研究 摘要:焊缝自主跟踪是机器人焊接智能化的关键,其精度是评价焊接质量的重要指标。焊接对象或条件的改变对精度的影响最为直接,尤其当焊件表面存在缺陷时会产生较大的跟踪误差。为此,开展焊接机器人焊缝跟踪方法及路径规划研究,提出焊缝跟踪的4步法:1)利用激光传感器扫描坡口,获取轮廓数据。2)接着通过组合滤波算法,运用限幅滤波和高斯滤波处理数据以平滑噪声。3)采用导数法初步定位特征点,通过寻找第1阶和第2导数极值点以定位第1类和第2类特征点;以初步定位获得的特征点为分界点,分段拟合坡口轮廓数据,计算各拟合线段的交点进而得到精确定位的特征点。4)通过传感器位姿标定,确定其相对末端坐标系的位置,借助转换矩阵将传感器检测到的焊缝特征点转化到基座标系下,得到机器人的空间定位点;运用3次样条插值法生成焊枪末端轨迹,并驱动机器人按照预定轨迹运行,进而实现焊缝的有效跟踪。通过实验验证直线与曲线焊缝的跟踪效果,结果表明:初步定位时,跟踪误差约为0.628 mm、0.736 mm,经精确定位后,误差降为0.387 mm、0.429 mm,提升幅度分别超过38.4%、41.7%;且焊枪的抖动现象得到减弱,达到自动焊接误差≤0.5 mm的精度要求,表明了文中所提出跟踪方法的有效性,可为焊缝的高精度跟踪和自动焊接研究提供有益参考。 机械 2024年09月04日 0 点赞 0 评论 284 浏览
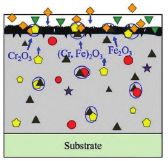
火电领域激光熔覆金属防护涂层的研究与应用进展 摘要:激光熔覆技术已经成为现代制造业中提高零部件表面性能的重要手段,特别是在电站设备修复和再制造方面显示出了其独特的优势。本文综述了不同类型的激光熔覆工艺以及其在提高材料耐磨性、耐腐蚀性等方面的研究与应用,包括激光熔覆技术在火电站领域应用的最新进展,以及在超临界/ 超超临界电站的应用进展;详述了哈氏合金、镍基合金等材料在激光熔覆过程中表现出的优异性能,包括陶瓷颗粒增强、元素成分选择以及工艺参数优化等。此外,还探讨了激光熔覆技术面临的挑战和未来发展方向,包括工艺参数的优化、涂层新材料的制备、提高熔覆效率和涂层质量的新技术。通过激光熔覆技术能够有效地提高发电设备的耐用性和可靠性,尤其是在超临界/ 超超临界条件下的高温高压环境中。未来激光熔覆技术的发展挑战主要集中在工艺参数的进一步优化、新型涂层材料的研发、提升熔覆效率和涂层质量的新技术开发。解决这些挑战将有效提高发电设备在高温高压环境中的耐用性和可靠性,为该领域的可持续发展提供重要支持。 机械 2026年06月24日 1 点赞 0 评论 156 浏览
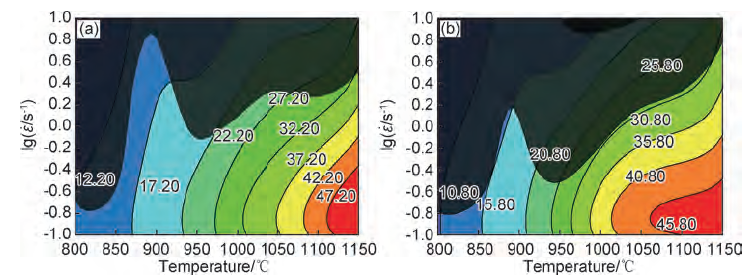
Cr-Mo-B系机械工程用钢高温流变行为及热加工图 摘要:在变形温度为850~1150℃、应变速率为0.1~10s-1的条件下,对Cr-Mo-B系机械工程用钢进行高温热压缩实验。基于真应力-应变曲线,建立输入参数为温度、变形速率、应变和输出参数为流变应力的人工神经网络(ANN)模型。关键词:机械工程用钢;本构模型;神经网络;热加工图 机械 2024年01月08日 0 点赞 0 评论 240 浏览
基于视觉传感的焊接机器人焊缝识别跟踪技术研究现状 摘要:焊缝识别跟踪技术是未来焊接机器人的一个重要发展方向,对于焊接机器人的自动化、智能化焊接具有重要推动作用。从机器人传感技术、焊缝识别及焊缝特征提取技术、机器人跟踪控制技术等方面,对相关技术特征、国内外发展现状及未来发展方向作了较为系统的阐述。其中,焊缝的实时识别及焊缝特征提取技术是焊缝识别跟踪控制系统的核心,而噪声处理也是焊缝识别与特征提取的关键;基于激光视觉的主动传感、优质的焊缝特征提取算法、图像去噪技术以及稳定的跟踪控制系统,是焊缝识别跟踪系统稳定可靠工作的重要保证;可进行多类型焊缝识别、自适应性好、抗干扰能力强是推动相关技术大范围推广普及的重要基础;多焊缝识别技术、多层次特征提取智能学习算法等是焊缝识别跟踪技术的未来发展方向之一。 机械 2024年07月29日 1 点赞 0 评论 546 浏览
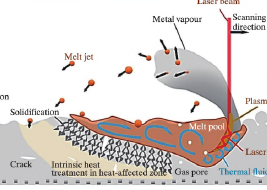
激光增材制造表面完整性理论与控制技术的研究现状 摘要:激光增材制造技术虽然具有极高的设计灵活性和制造多功能性,但在应用中其制造的一致性、重复性和质量的可靠性、可预测性难以保证,这就意味着开展表面完整性的理论与控制技术研究,实现以服役性能的精准保证为目标的加工过程定量控制,将成为推动激光增材制造过程精准调控的关键。因此,通过实验和仿真来研究工艺-结构-性能-服役(PSPP)关系是进一步提高增材制造能力的行之有效的策略。本文首先简要概述了激光增材制造技术的分类,并对过程控制进行了描述;然后,讨论了表面微观结构、内部缺陷、表面粗糙度和残余应力如何影响激光增材制造构件的力学和服役性能;并探讨了引入机器学习对PSPP 的非线性过程的影响;最后,讨论了激光增材制造表面完整性控制技术未来的发展趋势。 机械 2026年06月12日 1 点赞 0 评论 188 浏览