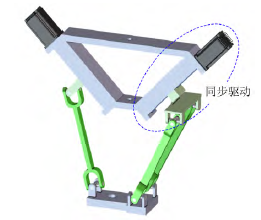
新型平面2-DOF并联机构概念设计、建模及控制研究
冯世顺1 张珺鹏1 梁 栋1,2 畅博彦1,2(1.天津工业大学机械工程学院)(2.天津工业大学天津市现代机电装备技术重点实验室)
摘要:【目的】针对物流分拣、食品搬运等场景对高速、紧凑型自动化装备的需求,设计并提出一种新型平面2-自由度(2-Degree-Of-Freedom, 2-DOF)并联机器人,旨在通过系统的构型设计与性能验证,为其工程应用提供参考。【方法】首先,基于启发式策略对3-PUU机构进行构型衍化,提出2-PUU-D与2-PUU-R两种新构型,并优选对称性更佳的2-PUU-R构型进行深入研究;其次,采用闭环矢量法建立其位置正、逆解模型,并推导各构件与末端间的速度、加速度映射关系;然后,基于虚功原理建立系统的刚体动力学简化模型,并利用Simscape 软件进行多体动力学仿真以验证模型准确性;最后,提出一种基于反向传播(Back Propagation, BP)神经网络的非线性计算力矩控制(Nonlinear Computed Torque Control, NCTC)策略,在Simulink 软件环境中搭建控制模型,并与传统计算力矩控制(Computed Torque Control, CTC)进行对比仿真。【结果】动力学模型求解的最大驱动力与仿真结果的误差不超过2. 5 N,模型精度可靠;BP 神经网络控制策略的轨迹跟踪误差为10-4 m量级,优于传统计算力矩控制的10-3 m量级;机器人完成单次“抓取-放置”动作耗时0. 365 9 s,结构布局合理,可有效满足工业生产的高精度、高效率需求。
关键词:并联机器人;构型设计;运动学分析;动力学建模;控制策略
目录介绍
0 引言
1 拓扑构型设计
1. 1 基于启发式策略的构型设计
1. 2 概念设计与结构简介
1. 3 机构简图
2 运动学分析
2. 1 位置逆解
2. 2 位置正解
2. 3 速度分析
2. 4 加速度分析
3 刚体动力学建模与仿真验证
3. 1 构件受力分析
3. 2 刚体动力学简化模型建立
3. 3 逆刚体动力学分析与仿真验证
4 动力学控制策略
4. 1 CTC策略
4. 2 基于BP神经网络的自适应控制
5 结论
©软件著作权归作者所有。本站所有文件均来源于网络,仅供学习使用,请支持正版!
转载请注明出处!

发表评论 取消回复